Návod na poskladanie ramena: Rozdiel medzi revíziami
d →Krok 6 |
d →Krok 7 |
||
| Riadok 205: | Riadok 205: | ||
[[File:RoboticArmImage34.jpg | 300px]] | [[File:RoboticArmImage34.jpg | 300px]] | ||
</div> | </div> | ||
Dalsi drziak na servo, na ktore si musite davat pozor, akym smerom ho skrutkujete! Najprv si pozrite vsetky obrazky s tohto kroku ako sa ma pripevnit. | |||
</div> | </div> | ||
<div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | <div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | ||
=== Krok 8 === | === Krok 8 === | ||
<div style="display: flex; flex-wrap: wrap; gap: 8px; padding: 8px;"> | <div style="display: flex; flex-wrap: wrap; gap: 8px; padding: 8px;"> | ||
Verzia z 21:02, 13. august 2026
Manuál skladania robotického ramena
Stavebnica obsahuje dva druhy matíc, plastové matice nájdete v plastobom vrecku s ďalšími časťami:
| Typ matice | Použitie | Utiahnutie |
|---|---|---|
| Plastová | Kĺby ktoré sa majú ohýbať | Neutiahnuť na doraz – skrutka sa zaryje do plastu a drží, ale kĺb musí zostať pohyblivý |
| Kovová | Pevné spoje | Utiahnuť, ale nie nasilu – môžete poškodiť súčiastky |
-
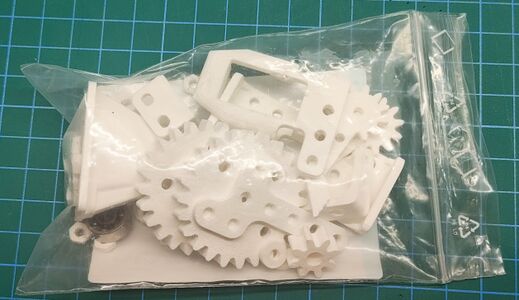 Vrece so špeciálnymi súčiastkami
-
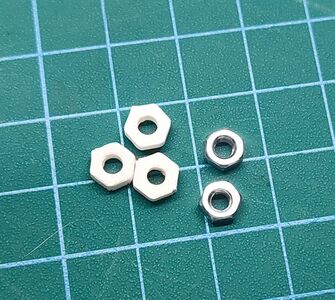 Porovnanie matíc
-
 ✅ Správne utiahnutie
-
 ❌ Príliš utiahnuté


Vytlačené súčiastky
| Skupina | Súčiastka | Počet |
|---|---|---|
| Žlté | 2x9 | 1 |
| 4x9 | 2 | |
| Čierne | 4x7-U | 1 |
| 5x7-U | 1 | |
| 5x8-U | 1 | |
| 6x8-U | 1 | |
| Biele | 1x6 | 2 |
| 1x9 | 2 | |
| 1x10 | 3 | |
| 1x14 | 2 | |
| Zo vrecka (biele) | podložka | 2 |
| plastová matica | 12 | |
| ozubené koleso 8 zubov | 1 | |
| ozubené koleso 24 zubov | 1 | |
| ozubené koleso 24 zubov s dierou na ložisko | 1 | |
| stojan | 1 | |
| rúčky | 2 | |
| 1x2-1x2-L | 1 | |
| 1x2-U | 1 | |
| trojzub (divná vidlička) | 1 | |
| stojan | 1 | |
| Modré | Servo XY1 | 2 |
| Servo XY3 | 1 | |
| ServoArm1 | 2 | |
| Červené | držiak káblov | 1 |
Kovové súčiastky
| Súčiastka | Počet |
|---|---|
| ložisko | 1 |
| servo skrutka | 6 |
| skrutka M3×8 (menšia) | ~30 |
| skrutka M3×10 (väčšia) | ~18 |
| matica M3 | ~42 |
Elektronika
| Súčiastka | Počet |
|---|---|
| 180° servo | 3 |
| 360° servo | 1 |
| RP2350 | 1 |
| napájanie batériek | 1 |


Postup skladania:
Krok 1


Pre tento krok potrebujete upevnenit 360 servo motorcek pomocou dvoch skutiek, ktore su pribalene k nemu. Skrutky naskrutkujte do dier cez kridla co ma servo, tak aby sa zaryli do dier v krabicke.
Krok 2


Pre toto ozubene koleso s dierou pre lozisko budete potrebovat 4x M3x10 (dlhsie) skrutky. Treba ich zastrcit do ozubene kolesa tak aby boli hlavicky skrutiek v dierach. Z druhej strany treba matice naskrutkovat nadoraz.
Krok 3


Pre tento krok stacia 2x M3x8 (kratsie) skrutky na upevnenie. Pri spajani dvoch komponentov je potrebne aby stredove diery boli zarovno seba. Spajanie je sprevadzane trochou odporu, cize treba vynalozit viac energie aby do seba zapadli.
Krok 4


V tomto kroku je si treba davat pozor na rotaciu drziaka na servo. Odporucame volnejsie pripevnenit servo drziak na biely komponent. Je to z toho dovodu, ze drziak sa este bude nastavovat podla ramena.
Krok 5


V tomto kroku je treba si davat pozor na to ako pripevnite modru ruku pre servo. Nepotrebuje matice, lebo sa do neho skrutky zaryju a budu drziat v nom. Rotaciu skrutiek a matiek v U-profile je cisto volitelna, ako je pre vas lahsie. Len musia byt pevne priskrutkovane.
Krok 6


Dalsi krok vyzaduje najprv pripojenie ramienka na servo motor, nasledovne treba naskrutkovat na plastovu maticu a nakoniec napevno naskrutkovat drziak na servo.
Krok 7


Dalsi drziak na servo, na ktore si musite davat pozor, akym smerom ho skrutkujete! Najprv si pozrite vsetky obrazky s tohto kroku ako sa ma pripevnit.
Krok 8


Krok 9


Krok 10


Krok 11


Krok 12


Krok 13


Krok 14


Krok 15


Krok 16


Krok 17


Krok 18


Krok 19


Krok 20


