Návod na poskladanie ramena: Rozdiel medzi revíziami
d →Krok 7 |
dBez shrnutí editace |
||
| (18 medziľahlých úprav od 2 ďalších používateľov nie je zobrazených) | |||
| Riadok 1: | Riadok 1: | ||
=== Manuál skladania robotického ramena === | === Manuál skladania robotického ramena === | ||
Stavebnica obsahuje dva druhy matíc | Stavebnica obsahuje dva druhy matíc. Plastové matice nájdete v plastovom vrecku spolu s ďalšími súčiastkami: | ||
{| class="wikitable" | {| class="wikitable" | ||
| Riadok 7: | Riadok 7: | ||
! Typ matice !! Použitie !! Utiahnutie | ! Typ matice !! Použitie !! Utiahnutie | ||
|- | |- | ||
| '''Plastová''' || Kĺby ktoré sa majú ohýbať || '''Neutiahnuť na doraz''' – skrutka sa zaryje do plastu a drží, ale kĺb musí zostať pohyblivý | | '''Plastová''' || Kĺby, ktoré sa majú ohýbať || '''Neutiahnuť na doraz''' – skrutka sa zaryje do plastu a drží, ale kĺb musí zostať pohyblivý | ||
|- | |- | ||
| '''Kovová''' || Pevné spoje || Utiahnuť, ale '''nie nasilu''' – môžete poškodiť súčiastky | | '''Kovová''' || Pevné spoje || Utiahnuť, ale '''nie nasilu''' – môžete poškodiť súčiastky | ||
| Riadok 13: | Riadok 13: | ||
<gallery mode="packed" widths="200px" heights="200px"> | <gallery mode="packed" widths="200px" heights="200px"> | ||
File:Vrece2.jpg|Vrece so špeciálnymi súčiastkami | |||
File:Matky.jpg|Porovnanie matíc | |||
File:GoodScrewing.png|✅ Správne utiahnutie | |||
File:BadScrewing.png|❌ Príliš utiahnuté | |||
</gallery> | </gallery> | ||
<div style="display: flex; flex-wrap: wrap; gap: 16px; align-items: flex-start;"> | <div style="display: flex; flex-wrap: wrap; gap: 16px; align-items: flex-start;"> | ||
<div style="flex: 2; min-width: 300px;"> | <div style="flex: 2; min-width: 300px;"> | ||
== Vytlačené súčiastky == | == Vytlačené súčiastky == | ||
{| class="wikitable" | {| class="wikitable" | ||
| Riadok 78: | Riadok 77: | ||
|} | |} | ||
</div> | </div> | ||
<div style="flex: 1; min-width: 220px;"> | <div style="flex: 1; min-width: 220px;"> | ||
== Kovové súčiastky == | == Kovové súčiastky == | ||
| Riadok 95: | Riadok 94: | ||
|} | |} | ||
</div> | </div> | ||
<div style="flex: 1; min-width: 220px;"> | <div style="flex: 1; min-width: 220px;"> | ||
== Elektronika == | == Elektronika == | ||
| Riadok 110: | Riadok 109: | ||
|} | |} | ||
</div> | </div> | ||
</div> | </div> | ||
[[File:RoboticArmImage1.jpg | 500px]] | |||
[[File:RoboticArmImage2.jpg | 500px]] | |||
[[ | |||
[[ | |||
<br> | <br> | ||
Skontrolujte: ložisko je už asi namontované priamo v ozubenom koliesku. Ak áno, ložisko pripevníte o podstavec skrutkou až spoločne s jeho ozubeným kolesom v kroku 19, nie v kroku 1. | |||
== Postup skladania: == | == Postup skladania: == | ||
<div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | <div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | ||
=== Krok 1 | === Krok 1 === | ||
<div style="display: flex; flex-wrap: wrap; gap: 8px; padding: 8px;"> | |||
[[File:RoboticArmImage3.jpg | 300px]] | [[File:RoboticArmImage3.jpg | 300px]] | ||
[[File:RoboticArmImage4.jpg | 300px]] | [[File:RoboticArmImage4.jpg | 300px]] | ||
[[File:RoboticArmImage5.jpg | 300px]] | [[File:RoboticArmImage5.jpg | 300px]] | ||
[[File:RoboticArmImage6.jpg | 300px]] | [[File:RoboticArmImage6.jpg | 300px]] | ||
</div> | |||
Pre tento krok potrebujete | Pre tento krok potrebujete upevniť '''360° servomotorček''' pomocou dvoch skrutiek, ktoré sú k nemu pribalené. Skrutky naskrutkujte cez dierky v krídlach servomotora tak, aby sa zaryli do dier v krabičke. Keďže ide o 360° servo, na otočení jeho osky nezáleží. | ||
</div> | </div> | ||
<div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | <div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | ||
=== Krok 2 | === Krok 2 === | ||
<div style="display: flex; flex-wrap: wrap; gap: 8px; padding: 8px;"> | |||
[[File:RoboticArmImage7.jpg | 300px]] | [[File:RoboticArmImage7.jpg | 300px]] | ||
[[File:RoboticArmImage9.jpg | 300px]] | [[File:RoboticArmImage9.jpg | 300px]] | ||
[[File:RoboticArmImage10.jpg | 300px]] | [[File:RoboticArmImage10.jpg | 300px]] | ||
[[File:RoboticArmImage11.jpg | 300px]] | [[File:RoboticArmImage11.jpg | 300px]] | ||
</div> | |||
Pre toto | Pre toto ozubené koleso s dierou pre ložisko budete potrebovať 4x M3x10 (dlhšie) skrutky. Treba ich zasunúť do ozubeného kolesa tak, aby boli hlavičky skrutiek v dierach. Z druhej strany treba matice naskrutkovať na doraz. | ||
</div> | </div> | ||
<div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | <div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | ||
=== Krok 3 | === Krok 3 === | ||
<div style="display: flex; flex-wrap: wrap; gap: 8px; padding: 8px;"> | |||
[[File:RoboticArmImage12.jpg | 300px]] | [[File:RoboticArmImage12.jpg | 300px]] | ||
[[File:RoboticArmImage13.jpg | 300px]] | [[File:RoboticArmImage13.jpg | 300px]] | ||
| Riadok 153: | Riadok 149: | ||
[[File:RoboticArmImage15.jpg | 300px]] | [[File:RoboticArmImage15.jpg | 300px]] | ||
[[File:RoboticArmImage16.jpg | 300px]] | [[File:RoboticArmImage16.jpg | 300px]] | ||
</div> | |||
Pre tento krok | Pre tento krok stačia 2x M3x8 (kratšie) skrutky na upevnenie. Pri spájaní dvoch komponentov je potrebné, aby boli stredové diery navzájom zarovnané. Spájanie môže byť sprevádzané miernym odporom, takže bude treba vynaložiť trochu viac sily, aby diely do seba zapadli. | ||
</div> | </div> | ||
<div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | <div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | ||
=== Krok 4 | === Krok 4 === | ||
<div style="display: flex; flex-wrap: wrap; gap: 8px; padding: 8px;"> | |||
[[File:RoboticArmImage17.jpg | 300px]] | [[File:RoboticArmImage17.jpg | 300px]] | ||
[[File:RoboticArmImage18.jpg | 300px]] | [[File:RoboticArmImage18.jpg | 300px]] | ||
| Riadok 166: | Riadok 162: | ||
[[File:RoboticArmImage21.jpg | 300px]] | [[File:RoboticArmImage21.jpg | 300px]] | ||
[[File:RoboticArmImage22.jpg | 300px]] | [[File:RoboticArmImage22.jpg | 300px]] | ||
</div> | |||
V tomto kroku | V tomto kroku si treba dávať pozor na rotáciu držiaka na '''180° servo'''. Všimnite si, že držiak je "zhora" serva. Odporúčame pripevniť držiak serva k bielemu komponentu voľnejšie, pretože sa ešte bude nastavovať podľa ramena. Odporúčame servo nastaviť do strednej polohy 90°,[https://github.com/Robotics-DAI-FMFI-UK/3dliga/blob/main/HWsetup/servo/center_servo/center_servo.ino použite program]. Na ozubený hriadeľ serva sa bude v kroku 6 nižšie pripájať modrá súčiastka, čo môže ísť ťažko, preto to najskôr vyskúšajte - iba modrú súčiastku a servo. Bez použitia sily to nejde, ale najjednoduchšie je asi použiť kladivko a jemne udierať kolmo zhora na modrú súčiastku, kým sa na servo nepripojí, alebo ju nasadiť len na okraj a skrutkou priskrutkovať, čím si ju "servo pritiahne". | ||
</div> | </div> | ||
<div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | <div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | ||
=== Krok 5 | |||
=== Krok 5 === | |||
<div style="display: flex; flex-wrap: wrap; gap: 8px; padding: 8px;"> | |||
[[File:RoboticArmImage23.jpg | 300px]] | [[File:RoboticArmImage23.jpg | 300px]] | ||
[[File:RoboticArmImage24.jpg | 300px]] | [[File:RoboticArmImage24.jpg | 300px]] | ||
| Riadok 178: | Riadok 175: | ||
[[File:RoboticArmImage26.jpg | 300px]] | [[File:RoboticArmImage26.jpg | 300px]] | ||
[[File:RoboticArmImage27.jpg | 300px]] | [[File:RoboticArmImage27.jpg | 300px]] | ||
</div> | </div> | ||
V tomto kroku si treba dávať pozor na to, ako pripevníte modrú ruku pre servo. Nepotrebuje matice, lebo sa do nej skrutky zaryjú a budú v nej držať. Rotácia skrutiek a matíc v U-profile je čisto voliteľná, podľa toho, ako vám to bude pohodlnejšie – musia byť len pevne priskrutkované. Zostava sa v kroku 6 bude pripájať na servo, čo je dobré aj pritiahnuť najmenšou skrutkou priloženou v plastovom sáčku serva, ale prístup skrutkovačom je potom náročný, preto sa môže oplatiť ešte nezmontovanú sústavu (bez poslednej bielej dlhej súčiastky) pripojiť na servo a až potom na strednú spojku pripojiť dlhú bielu súčiastku, na ktorej nie je modrá súčiastka. | |||
</div> | |||
<div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | <div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | ||
=== Krok 6 | === Krok 6 === | ||
<div style="display: flex; flex-wrap: wrap; gap: 8px; padding: 8px;"> | |||
[[File:RoboticArmImage29.jpg | 300px]] | [[File:RoboticArmImage29.jpg | 300px]] | ||
[[File:RoboticArmImage28.jpg | 300px]] | [[File:RoboticArmImage28.jpg | 300px]] | ||
[[File:RoboticArmImage30.jpg | 300px]] | [[File:RoboticArmImage30.jpg | 300px]] | ||
[[File:RoboticArmImage31.jpg | 300px]] | [[File:RoboticArmImage31.jpg | 300px]] | ||
</div> | </div> | ||
Ďalší krok vyžaduje najprv pripojenie ramienka na servomotor, následne ho treba zaskrutkovať plastovou maticou a nakoniec napevno priskrutkovať držiak serva. Keďže v tomto kroku už pripájame servo do mechanickej konštrukcie (a vopred sme si ho nastavili do polohy 90°, záleží na tom ako sústavu na servo pripojíme - v akej polohe, na týchto obrázkoch zhora to nevidno. Pozrite si [[Basic_robot_-_Robot-Arm|video celého robota na stránke robota]], kde sú všetky servá na začiatku približne v 90° polohe. | |||
</div> | |||
<div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | <div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | ||
=== Krok 7 === | |||
=== Krok 7 | <div style="display: flex; flex-wrap: wrap; gap: 8px; padding: 8px;"> | ||
[[File:RoboticArmImage32.jpg | 300px]] | [[File:RoboticArmImage32.jpg | 300px]] | ||
[[File:RoboticArmImage33.jpg | 300px]] | [[File:RoboticArmImage33.jpg | 300px]] | ||
| Riadok 204: | Riadok 198: | ||
[[File:RoboticArmImage35.jpg | 300px]] | [[File:RoboticArmImage35.jpg | 300px]] | ||
[[File:RoboticArmImage34.jpg | 300px]] | [[File:RoboticArmImage34.jpg | 300px]] | ||
</div> | |||
Ďalší držiak na ''' 180° servo''', na ktorý si musíte dávať pozor, akým smerom ho skrutkujete! Najprv si pozrite všetky obrázky z tohto kroku, aby ste videli, ako sa má pripevniť. Opäť platí, že servo treba nastaviť do strednej polohy 90° [https://github.com/Robotics-DAI-FMFI-UK/3dliga/blob/main/HWsetup/servo/center_servo/center_servo.ino pomocou programu]. | |||
</div> | </div> | ||
<div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | <div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | ||
=== Krok 8 | === Krok 8 === | ||
<div style="display: flex; flex-wrap: wrap; gap: 8px; padding: 8px;"> | |||
[[File:RoboticArmImage37.jpg | 300px]] | [[File:RoboticArmImage37.jpg | 300px]] | ||
[[File:RoboticArmImage38.jpg | 300px]] | [[File:RoboticArmImage38.jpg | 300px]] | ||
[[File:RoboticArmImage39.jpg | 300px]] | [[File:RoboticArmImage39.jpg | 300px]] | ||
[[File:RoboticArmImage40.jpg | 300px]] | [[File:RoboticArmImage40.jpg | 300px]] | ||
</div> | |||
Ďalšia modrá ruka na servo. Ešte predtým, ako ruku nasuniete na servo, skontrolujte jeho pozíciu a nastavte ju do polohy, ktorá vám bude vyhovovať - čiže nie tak, ako na poslednom obrázku tohoto kroku, ale podľa [[Basic_robot_-_Robot-Arm|videa celého robota na stránke robota]], aby sa zo strednej polohy dokázal pohybovať do oboch strán. Znovu odporúčame najskôr kladivkom natĺcť modrú súčiastku na servo. | |||
</div> | </div> | ||
<div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | <div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | ||
=== Krok 9 | === Krok 9 === | ||
<div style="display: flex; flex-wrap: wrap; gap: 8px; padding: 8px;"> | |||
[[File:RoboticArmImage41.jpg | 300px]] | [[File:RoboticArmImage41.jpg | 300px]] | ||
[[File:RoboticArmImage42.jpg | 300px]] | [[File:RoboticArmImage42.jpg | 300px]] | ||
| Riadok 228: | Riadok 222: | ||
[[File:RoboticArmImage44.jpg | 300px]] | [[File:RoboticArmImage44.jpg | 300px]] | ||
[[File:RoboticArmImage45.jpg | 300px]] | [[File:RoboticArmImage45.jpg | 300px]] | ||
</div> | |||
V tomto jednoduchom kroku netreba plastové matice zaťahovať na doraz. Rameno sa totiž potrebuje hýbať. Naskrutkované matice by sa nemali vyvliekať tak ľahko ako kovové, preto sú vhodné na držanie pohyblivých častí. V týchto troch krokoch sa snažte montovať tak, aby sa čo najmenej muselo veľmi jemne otáčať servami (ideálne vôbec, aby sa nepoškodili). Dôkladne si pozrite a spočítajte v ktorej diere dlhých súčiastok ide skrutka, lebo v nesprávnej pozícii rameno nebude fungovať. | |||
</div> | </div> | ||
<div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | <div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | ||
=== Krok 10 | === Krok 10 === | ||
<div style="display: flex; flex-wrap: wrap; gap: 8px; padding: 8px;"> | |||
[[File:RoboticArmImage46.jpg | 300px]] | [[File:RoboticArmImage46.jpg | 300px]] | ||
[[File:RoboticArmImage47.jpg | 300px]] | [[File:RoboticArmImage47.jpg | 300px]] | ||
[[File:RoboticArmImage49.jpg | 300px]] | [[File:RoboticArmImage49.jpg | 300px]] | ||
[[File:RoboticArmImage48.jpg | 300px]] | [[File:RoboticArmImage48.jpg | 300px]] | ||
</div> | |||
Tento krok vyžaduje dobrý výber skrutiek – dlhšie skrutky spájajú 3 steny, zatiaľ čo kratšie len 2. Trojzub (nedokonalá vidlička) je pripevnený na ramienko a zároveň drží ďalšiu časť ramena (spojené 3 steny). | |||
</div> | </div> | ||
<div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | <div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | ||
=== Krok 11 | === Krok 11 === | ||
<div style="display: flex; flex-wrap: wrap; gap: 8px; padding: 8px;"> | |||
[[File:RoboticArmImage50.jpg | 300px]] | [[File:RoboticArmImage50.jpg | 300px]] | ||
[[File:RoboticArmImage51.jpg | 300px]] | [[File:RoboticArmImage51.jpg | 300px]] | ||
| Riadok 251: | Riadok 245: | ||
[[File:RoboticArmImage53.jpg | 300px]] | [[File:RoboticArmImage53.jpg | 300px]] | ||
[[File:RoboticArmImage54.jpg | 300px]] | [[File:RoboticArmImage54.jpg | 300px]] | ||
</div> | |||
Na pozícii tejto dlhej časti veľmi záleží. Ak bude spojená za trojzubom, bude pri pohybe spôsobovať väčšie trenie a nebude možné s ramenom voľne hýbať. | |||
</div> | </div> | ||
<div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | <div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | ||
=== Krok 12 | === Krok 12 === | ||
<div style="display: flex; flex-wrap: wrap; gap: 8px; padding: 8px;"> | |||
[[File:RoboticArmImage56.jpg | 300px]] | [[File:RoboticArmImage56.jpg | 300px]] | ||
[[File:RoboticArmImage57.jpg | 300px]] | [[File:RoboticArmImage57.jpg | 300px]] | ||
| Riadok 263: | Riadok 257: | ||
[[File:RoboticArmImage58.jpg | 300px]] | [[File:RoboticArmImage58.jpg | 300px]] | ||
[[File:RoboticArmImage59.jpg | 300px]] | [[File:RoboticArmImage59.jpg | 300px]] | ||
</div> | |||
Krátka skrutka prejde cez špeciálny držiak, cez podložku a zaryje sa do rúčky. Rúčky nie sú rovnaké – jedna má zuby posunuté o pár stupňov, aby do seba obe presne zapadli. | |||
</div> | </div> | ||
<div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | <div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | ||
=== Krok 13 | === Krok 13 === | ||
<div style="display: flex; flex-wrap: wrap; gap: 8px; padding: 8px;"> | |||
[[File:RoboticArmImage61.jpg | 300px]] | [[File:RoboticArmImage61.jpg | 300px]] | ||
[[File:RoboticArmImage62.jpg | 300px]] | [[File:RoboticArmImage62.jpg | 300px]] | ||
[[File:RoboticArmImage63.jpg | 300px]] | [[File:RoboticArmImage63.jpg | 300px]] | ||
[[File:RoboticArmImage64.jpg | 300px]] | [[File:RoboticArmImage64.jpg | 300px]] | ||
</div> | |||
180° servo nemusíte pripevniť skrutkou, stačí najprv zasunúť jedno krídlo pod zobáčik a druhé zacvaknúť. Odporúčame servo nastaviť do strednej polohy 90°,[https://github.com/Robotics-DAI-FMFI-UK/3dliga/blob/main/HWsetup/servo/center_servo/center_servo.ino použite program], ale potom nepripevnite ruku v zatvorenej polohe, ako je na obrázku, ale do polovice otvorenej polohe. Aj v tomto kroku pripájame ozubený hriadeľ serva na plastovú súčiastku (ozubené koliesko) a najlepšie ho zasa pomocou kladivka opatrne natĺcť predtým, ako začneme s montážou v tomto kroku. Toto ozubené koliesko na servo netreba priťahovať skrutkou. | |||
</div> | </div> | ||
<div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | <div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | ||
=== Krok 14 | === Krok 14 === | ||
<div style="display: flex; flex-wrap: wrap; gap: 8px; padding: 8px;"> | |||
[[File:RoboticArmImage66.jpg | 300px]] | [[File:RoboticArmImage66.jpg | 300px]] | ||
[[File:RoboticArmImage67.jpg | 300px]] | [[File:RoboticArmImage67.jpg | 300px]] | ||
| Riadok 286: | Riadok 280: | ||
[[File:RoboticArmImage69.jpg | 300px]] | [[File:RoboticArmImage69.jpg | 300px]] | ||
[[File:RoboticArmImage70.jpg | 300px]] | [[File:RoboticArmImage70.jpg | 300px]] | ||
</div> | |||
Pri pripevňovaní rúčky k ramenu odporúčame držať maticu kliešťami, keďže je k nej ťažký prístup. Alternatívne môžete najprv vybrať servomotorček a potom ho priskrutkovať. Tu pomôže kamarátov pár rúk navyše... | |||
</div> | </div> | ||
<div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | <div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | ||
=== Krok 15 | === Krok 15 === | ||
<div style="display: flex; flex-wrap: wrap; gap: 8px; padding: 8px;"> | |||
[[File:RoboticArmImage71.jpg | 300px]] | [[File:RoboticArmImage71.jpg | 300px]] | ||
[[File:RoboticArmImage72.jpg | 300px]] | |||
[[File:RoboticArmImage73.jpg | 300px]] | [[File:RoboticArmImage73.jpg | 300px]] | ||
</div> | |||
Držiak na káble je úplne voliteľný, ale nami odporúčaný, aby ste mali prehľadnejšie usporiadané káble. Káble sa opatrne tak, aby sa nepoškodili po jednom vsunú do držiaka, ktorý sa potom pripevní dlhšou skrutkou. Namiesto toho môžete použiť kúsok drôtika, suchý zips, gumičky a podobne. | |||
</div> | </div> | ||
<div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | <div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | ||
=== Krok 16 | === Krok 16 === | ||
<div style="display: flex; flex-wrap: wrap; gap: 8px; padding: 8px;"> | |||
[[File:RoboticArmImage78.jpg | 300px]] | [[File:RoboticArmImage78.jpg | 300px]] | ||
[[File:RoboticArmImage79.jpg | 300px]] | [[File:RoboticArmImage79.jpg | 300px]] | ||
| Riadok 312: | Riadok 306: | ||
[[File:RoboticArmImage85.jpg | 300px]] | [[File:RoboticArmImage85.jpg | 300px]] | ||
[[File:RoboticArmImage86.jpg | 300px]] | [[File:RoboticArmImage86.jpg | 300px]] | ||
</div> | |||
Tento krok je síce dlhší, ale dosť potrebný, aby bola konštrukcia pevná (preto toľko skrutkovania). Dávajte si iba pozor na dĺžku skrutiek – tam, kde budete prechádzať cez 3 steny, treba dlhšiu skrutku. A aj tu odporúčame najskôr natĺcť ozubené koliesko na servo pomocou kladivka. | |||
</div> | </div> | ||
<div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | <div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | ||
=== Krok 17 | === Krok 17 === | ||
<div style="display: flex; flex-wrap: wrap; gap: 8px; padding: 8px;"> | |||
[[File:RoboticArmImage87.jpg | 300px]] | [[File:RoboticArmImage87.jpg | 300px]] | ||
[[File:RoboticArmImage88.jpg | 300px]] | [[File:RoboticArmImage88.jpg | 300px]] | ||
[[File:RoboticArmImage89.jpg | 300px]] | [[File:RoboticArmImage89.jpg | 300px]] | ||
[[File:RoboticArmImage90.jpg | 300px]] | [[File:RoboticArmImage90.jpg | 300px]] | ||
</div> | |||
V tomto kroku iba odporúčame ďalšiu krátku skrutku na spojenie žltého a čierneho komponentu. | |||
</div> | </div> | ||
<div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | <div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | ||
=== Krok 18 | === Krok 18 === | ||
<div style="display: flex; flex-wrap: wrap; gap: 8px; padding: 8px;"> | |||
[[File:RoboticArmImage91.jpg | 300px]] | [[File:RoboticArmImage91.jpg | 300px]] | ||
[[File:RoboticArmImage92.jpg | 300px]] | [[File:RoboticArmImage92.jpg | 300px]] | ||
| Riadok 336: | Riadok 329: | ||
[[File:RoboticArmImage95.jpg | 300px]] | [[File:RoboticArmImage95.jpg | 300px]] | ||
[[File:RoboticArmImage94.jpg | 300px]] | [[File:RoboticArmImage94.jpg | 300px]] | ||
</div> | |||
</div> | </div> | ||
<div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | <div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | ||
=== Krok 19 | === Krok 19 === | ||
<div style="display: flex; flex-wrap: wrap; gap: 8px; padding: 8px;"> | |||
[[File:RoboticArmImage96.jpg | 300px]] | [[File:RoboticArmImage96.jpg | 300px]] | ||
[[File:RoboticArmImage97.jpg | 300px]] | [[File:RoboticArmImage97.jpg | 300px]] | ||
[[File:RoboticArmImage99.jpg | 300px ]] | [[File:RoboticArmImage99.jpg | 300px]] | ||
[[File:RoboticArmImage98.jpg | 300px]] | |||
[[File:RoboticArmImage101.jpg | 300px]] | [[File:RoboticArmImage101.jpg | 300px]] | ||
[[File:RoboticArmImage100.jpg | 300px]] | [[File:RoboticArmImage100.jpg | 300px]] | ||
[[File:RoboticArmImage103.jpg | 300px]] | [[File:RoboticArmImage103.jpg | 300px]] | ||
[[File:RoboticArmImage104.jpg | 300px]] | [[File:RoboticArmImage104.jpg | 300px]] | ||
</div> | |||
Celé rameno sa jednoducho vsunie na stojan s ložiskom. | |||
Zapojenie je nasledovné: | |||
{| class="wikitable" | |||
! Súčiastka !! GPIO | |||
|- | |||
| 360° servo || GPIO3 | |||
|- | |||
| 1. 180° servo (ľavé) || GPIO4 | |||
|- | |||
| 2. 180° servo (pravé) || GPIO5 | |||
|- | |||
| 3. 180° servo (ruka) || GPIO6 | |||
|- | |||
| Joystick SW || GPIO28 | |||
|- | |||
| 1. Touch senzor || GPIO8 | |||
|- | |||
| 2. Touch senzor || GPIO9 | |||
|- | |||
| Joystick VRX || GPIO26 (analog1) | |||
|- | |||
| Joystick VRY || GPIO27 (analog2) | |||
|} | |||
</div> | </div> | ||
<div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | <div style="border: 2px solid #999; padding: 8px; margin-bottom: 12px;"> | ||
=== Krok 20 | === Krok 20 === | ||
<div style="display: flex; flex-wrap: wrap; gap: 8px; padding: 8px;"> | |||
[[File:RoboticArmImage105.jpg | 300px]] | [[File:RoboticArmImage105.jpg | 300px]] | ||
[[File:RoboticArmImage106.jpg | 300px]] | [[File:RoboticArmImage106.jpg | 300px]] | ||
[[File:RoboticArmImage107.jpg | 300px]] | [[File:RoboticArmImage107.jpg | 300px]] | ||
</div> | |||
Ak ste sa dostali až sem a postavili ste si rameno, gratulujeme! Zvládli ste postaviť ďalšieho robota. Joystick a dotykové senzory môžete pripojiť na robota tiež, napríklad tak ako je to na [[Basic_robot_-_Robot-Arm|videu celého robota na stránke robota]]. | |||
</div> | |||
__notoc__ | |||
Aktuálna revízia z 12:54, 25. august 2026
Manuál skladania robotického ramena
Stavebnica obsahuje dva druhy matíc. Plastové matice nájdete v plastovom vrecku spolu s ďalšími súčiastkami:
| Typ matice | Použitie | Utiahnutie |
|---|---|---|
| Plastová | Kĺby, ktoré sa majú ohýbať | Neutiahnuť na doraz – skrutka sa zaryje do plastu a drží, ale kĺb musí zostať pohyblivý |
| Kovová | Pevné spoje | Utiahnuť, ale nie nasilu – môžete poškodiť súčiastky |
-
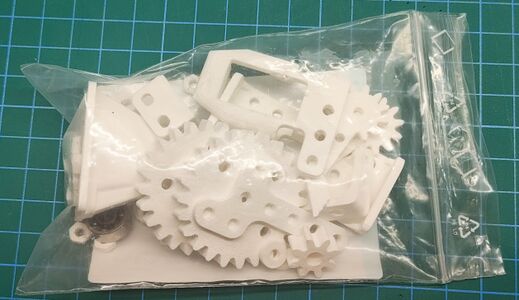 Vrece so špeciálnymi súčiastkami
-
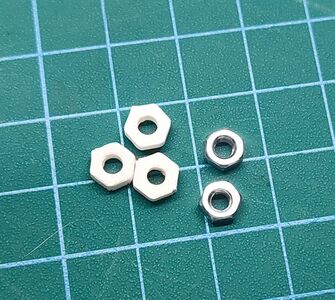 Porovnanie matíc
-
 ✅ Správne utiahnutie
-
 ❌ Príliš utiahnuté


Vytlačené súčiastky
| Skupina | Súčiastka | Počet |
|---|---|---|
| Žlté | 2x9 | 1 |
| 4x9 | 2 | |
| Čierne | 4x7-U | 1 |
| 5x7-U | 1 | |
| 5x8-U | 1 | |
| 6x8-U | 1 | |
| Biele | 1x6 | 2 |
| 1x9 | 2 | |
| 1x10 | 3 | |
| 1x14 | 2 | |
| Zo vrecka (biele) | podložka | 2 |
| plastová matica | 12 | |
| ozubené koleso 8 zubov | 1 | |
| ozubené koleso 24 zubov | 1 | |
| ozubené koleso 24 zubov s dierou na ložisko | 1 | |
| stojan | 1 | |
| rúčky | 2 | |
| 1x2-1x2-L | 1 | |
| 1x2-U | 1 | |
| trojzub (divná vidlička) | 1 | |
| stojan | 1 | |
| Modré | Servo XY1 | 2 |
| Servo XY3 | 1 | |
| ServoArm1 | 2 | |
| Červené | držiak káblov | 1 |
Kovové súčiastky
| Súčiastka | Počet |
|---|---|
| ložisko | 1 |
| servo skrutka | 6 |
| skrutka M3×8 (menšia) | ~30 |
| skrutka M3×10 (väčšia) | ~18 |
| matica M3 | ~42 |
Elektronika
| Súčiastka | Počet |
|---|---|
| 180° servo | 3 |
| 360° servo | 1 |
| RP2350 | 1 |
| napájanie batériek | 1 |


Skontrolujte: ložisko je už asi namontované priamo v ozubenom koliesku. Ak áno, ložisko pripevníte o podstavec skrutkou až spoločne s jeho ozubeným kolesom v kroku 19, nie v kroku 1.
Postup skladania:
Krok 1


Pre tento krok potrebujete upevniť 360° servomotorček pomocou dvoch skrutiek, ktoré sú k nemu pribalené. Skrutky naskrutkujte cez dierky v krídlach servomotora tak, aby sa zaryli do dier v krabičke. Keďže ide o 360° servo, na otočení jeho osky nezáleží.
Krok 2


Pre toto ozubené koleso s dierou pre ložisko budete potrebovať 4x M3x10 (dlhšie) skrutky. Treba ich zasunúť do ozubeného kolesa tak, aby boli hlavičky skrutiek v dierach. Z druhej strany treba matice naskrutkovať na doraz.
Krok 3


Pre tento krok stačia 2x M3x8 (kratšie) skrutky na upevnenie. Pri spájaní dvoch komponentov je potrebné, aby boli stredové diery navzájom zarovnané. Spájanie môže byť sprevádzané miernym odporom, takže bude treba vynaložiť trochu viac sily, aby diely do seba zapadli.
Krok 4


V tomto kroku si treba dávať pozor na rotáciu držiaka na 180° servo. Všimnite si, že držiak je "zhora" serva. Odporúčame pripevniť držiak serva k bielemu komponentu voľnejšie, pretože sa ešte bude nastavovať podľa ramena. Odporúčame servo nastaviť do strednej polohy 90°,použite program. Na ozubený hriadeľ serva sa bude v kroku 6 nižšie pripájať modrá súčiastka, čo môže ísť ťažko, preto to najskôr vyskúšajte - iba modrú súčiastku a servo. Bez použitia sily to nejde, ale najjednoduchšie je asi použiť kladivko a jemne udierať kolmo zhora na modrú súčiastku, kým sa na servo nepripojí, alebo ju nasadiť len na okraj a skrutkou priskrutkovať, čím si ju "servo pritiahne".
Krok 5


V tomto kroku si treba dávať pozor na to, ako pripevníte modrú ruku pre servo. Nepotrebuje matice, lebo sa do nej skrutky zaryjú a budú v nej držať. Rotácia skrutiek a matíc v U-profile je čisto voliteľná, podľa toho, ako vám to bude pohodlnejšie – musia byť len pevne priskrutkované. Zostava sa v kroku 6 bude pripájať na servo, čo je dobré aj pritiahnuť najmenšou skrutkou priloženou v plastovom sáčku serva, ale prístup skrutkovačom je potom náročný, preto sa môže oplatiť ešte nezmontovanú sústavu (bez poslednej bielej dlhej súčiastky) pripojiť na servo a až potom na strednú spojku pripojiť dlhú bielu súčiastku, na ktorej nie je modrá súčiastka.
Krok 6


Ďalší krok vyžaduje najprv pripojenie ramienka na servomotor, následne ho treba zaskrutkovať plastovou maticou a nakoniec napevno priskrutkovať držiak serva. Keďže v tomto kroku už pripájame servo do mechanickej konštrukcie (a vopred sme si ho nastavili do polohy 90°, záleží na tom ako sústavu na servo pripojíme - v akej polohe, na týchto obrázkoch zhora to nevidno. Pozrite si video celého robota na stránke robota, kde sú všetky servá na začiatku približne v 90° polohe.
Krok 7


Ďalší držiak na 180° servo, na ktorý si musíte dávať pozor, akým smerom ho skrutkujete! Najprv si pozrite všetky obrázky z tohto kroku, aby ste videli, ako sa má pripevniť. Opäť platí, že servo treba nastaviť do strednej polohy 90° pomocou programu.
Krok 8


Ďalšia modrá ruka na servo. Ešte predtým, ako ruku nasuniete na servo, skontrolujte jeho pozíciu a nastavte ju do polohy, ktorá vám bude vyhovovať - čiže nie tak, ako na poslednom obrázku tohoto kroku, ale podľa videa celého robota na stránke robota, aby sa zo strednej polohy dokázal pohybovať do oboch strán. Znovu odporúčame najskôr kladivkom natĺcť modrú súčiastku na servo.
Krok 9


V tomto jednoduchom kroku netreba plastové matice zaťahovať na doraz. Rameno sa totiž potrebuje hýbať. Naskrutkované matice by sa nemali vyvliekať tak ľahko ako kovové, preto sú vhodné na držanie pohyblivých častí. V týchto troch krokoch sa snažte montovať tak, aby sa čo najmenej muselo veľmi jemne otáčať servami (ideálne vôbec, aby sa nepoškodili). Dôkladne si pozrite a spočítajte v ktorej diere dlhých súčiastok ide skrutka, lebo v nesprávnej pozícii rameno nebude fungovať.
Krok 10


Tento krok vyžaduje dobrý výber skrutiek – dlhšie skrutky spájajú 3 steny, zatiaľ čo kratšie len 2. Trojzub (nedokonalá vidlička) je pripevnený na ramienko a zároveň drží ďalšiu časť ramena (spojené 3 steny).
Krok 11


Na pozícii tejto dlhej časti veľmi záleží. Ak bude spojená za trojzubom, bude pri pohybe spôsobovať väčšie trenie a nebude možné s ramenom voľne hýbať.
Krok 12


Krátka skrutka prejde cez špeciálny držiak, cez podložku a zaryje sa do rúčky. Rúčky nie sú rovnaké – jedna má zuby posunuté o pár stupňov, aby do seba obe presne zapadli.
Krok 13


180° servo nemusíte pripevniť skrutkou, stačí najprv zasunúť jedno krídlo pod zobáčik a druhé zacvaknúť. Odporúčame servo nastaviť do strednej polohy 90°,použite program, ale potom nepripevnite ruku v zatvorenej polohe, ako je na obrázku, ale do polovice otvorenej polohe. Aj v tomto kroku pripájame ozubený hriadeľ serva na plastovú súčiastku (ozubené koliesko) a najlepšie ho zasa pomocou kladivka opatrne natĺcť predtým, ako začneme s montážou v tomto kroku. Toto ozubené koliesko na servo netreba priťahovať skrutkou.
Krok 14


Pri pripevňovaní rúčky k ramenu odporúčame držať maticu kliešťami, keďže je k nej ťažký prístup. Alternatívne môžete najprv vybrať servomotorček a potom ho priskrutkovať. Tu pomôže kamarátov pár rúk navyše...
Krok 15


Držiak na káble je úplne voliteľný, ale nami odporúčaný, aby ste mali prehľadnejšie usporiadané káble. Káble sa opatrne tak, aby sa nepoškodili po jednom vsunú do držiaka, ktorý sa potom pripevní dlhšou skrutkou. Namiesto toho môžete použiť kúsok drôtika, suchý zips, gumičky a podobne.
Krok 16


Tento krok je síce dlhší, ale dosť potrebný, aby bola konštrukcia pevná (preto toľko skrutkovania). Dávajte si iba pozor na dĺžku skrutiek – tam, kde budete prechádzať cez 3 steny, treba dlhšiu skrutku. A aj tu odporúčame najskôr natĺcť ozubené koliesko na servo pomocou kladivka.
Krok 17


V tomto kroku iba odporúčame ďalšiu krátku skrutku na spojenie žltého a čierneho komponentu.
Krok 18


Krok 19


Celé rameno sa jednoducho vsunie na stojan s ložiskom.
Zapojenie je nasledovné:
| Súčiastka | GPIO |
|---|---|
| 360° servo | GPIO3 |
| 1. 180° servo (ľavé) | GPIO4 |
| 2. 180° servo (pravé) | GPIO5 |
| 3. 180° servo (ruka) | GPIO6 |
| Joystick SW | GPIO28 |
| 1. Touch senzor | GPIO8 |
| 2. Touch senzor | GPIO9 |
| Joystick VRX | GPIO26 (analog1) |
| Joystick VRY | GPIO27 (analog2) |
Krok 20


Ak ste sa dostali až sem a postavili ste si rameno, gratulujeme! Zvládli ste postaviť ďalšieho robota. Joystick a dotykové senzory môžete pripojiť na robota tiež, napríklad tak ako je to na videu celého robota na stránke robota.